Système d'ouverture du garage et de la porte arrière
Le boîtier rose fixé près du garage contient un Arduino Uno (clone AZ-Delivery), une télécommande 433 MHz de la porte de garage et le lecteur de badges RFID. Il est branché en USB sur le serveur Atom (192.168.42.1), qui le pilote de deux façons :
- Framateam (Mattermost) : commandes slash dans les canaux autorisés → ouvrir le garage, ouvrir / fermer la porte arrière ;
- Badge RFID : un badge de la liste ouvre le garage uniquement.
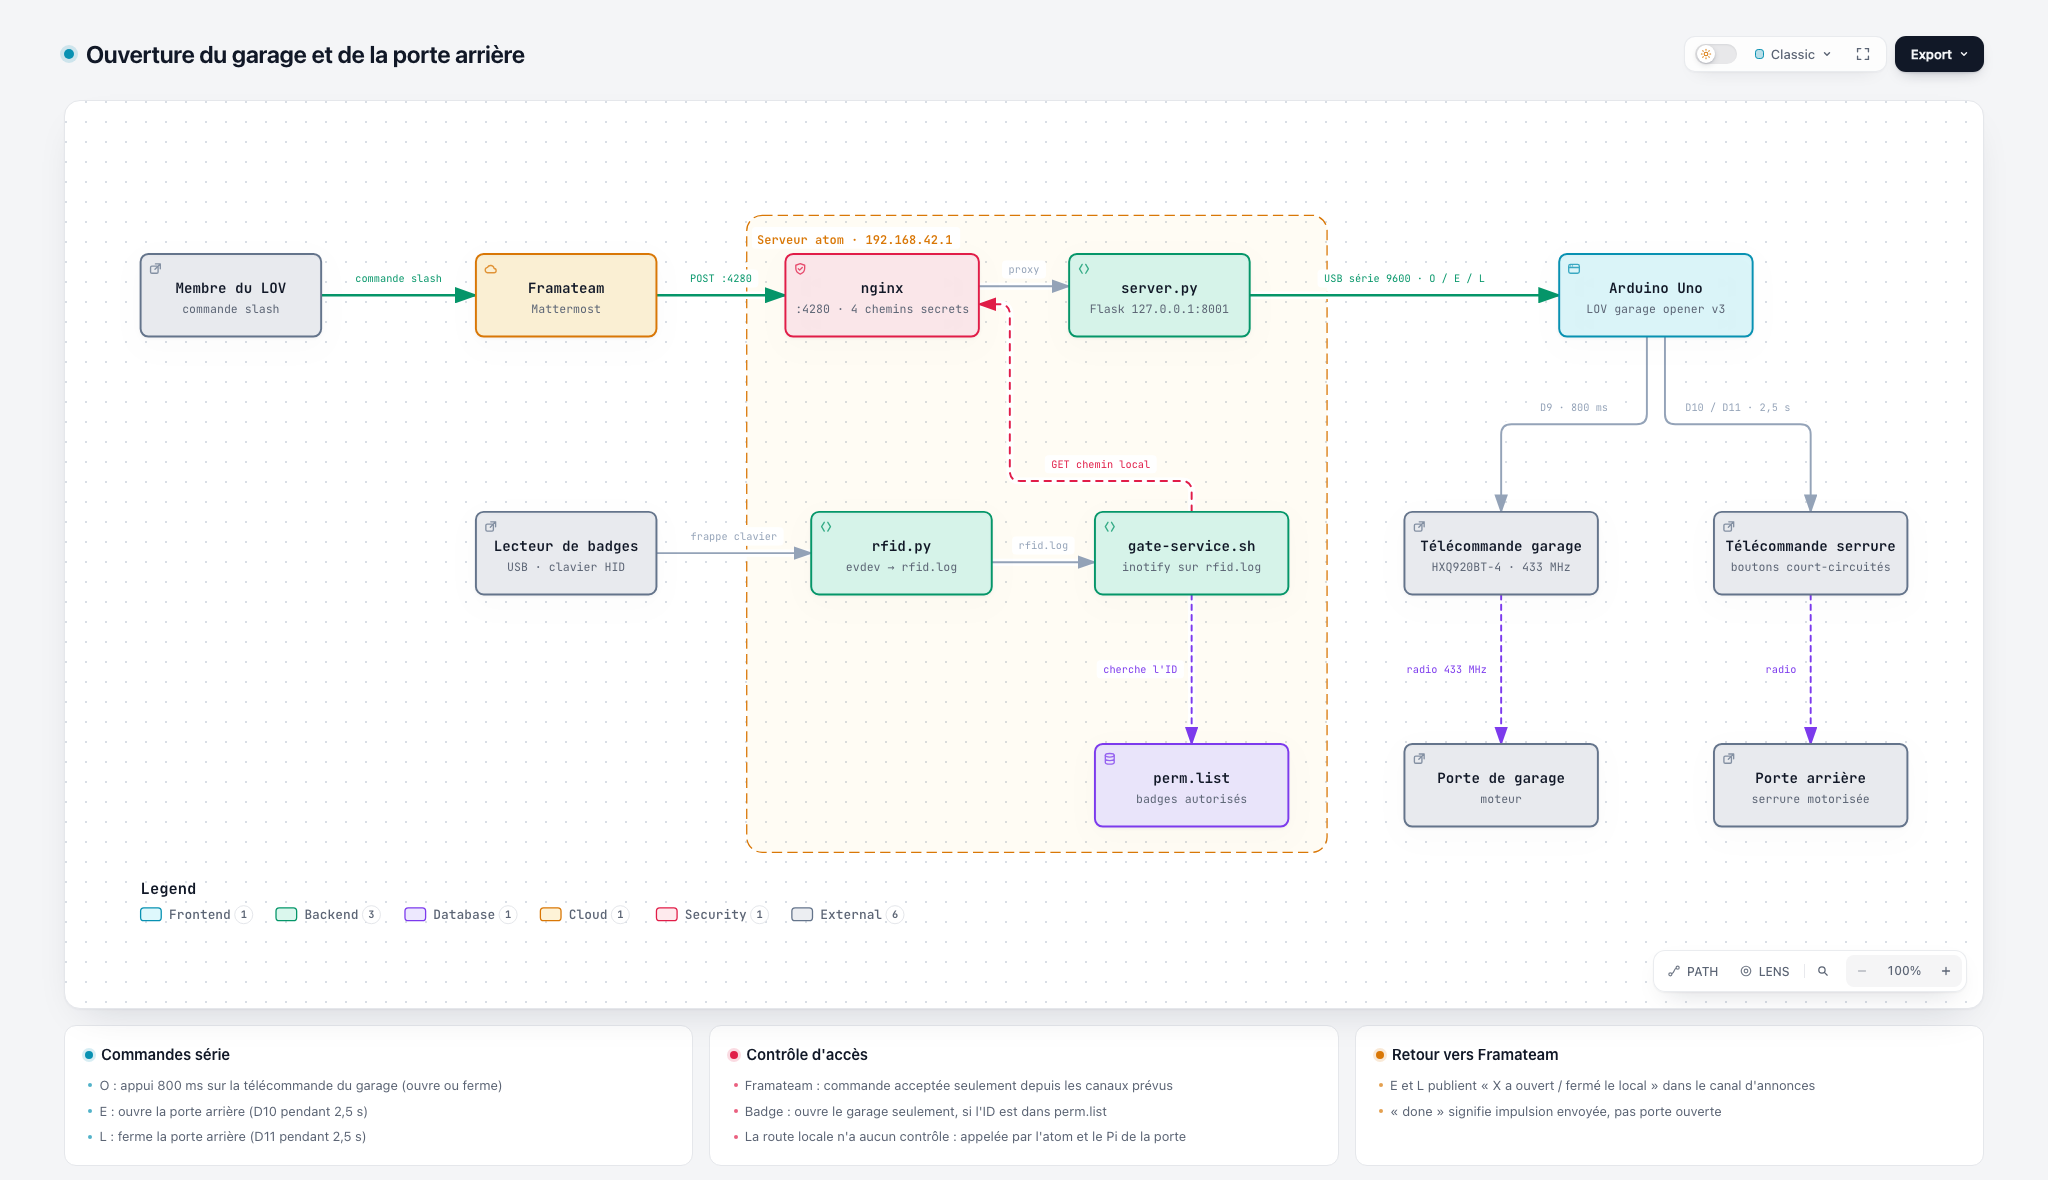
Schéma réalisé avec Archify ; source : docs/boitier-garage/archify/garage.architecture.json dans le dépôt AdminLova.
Électronique
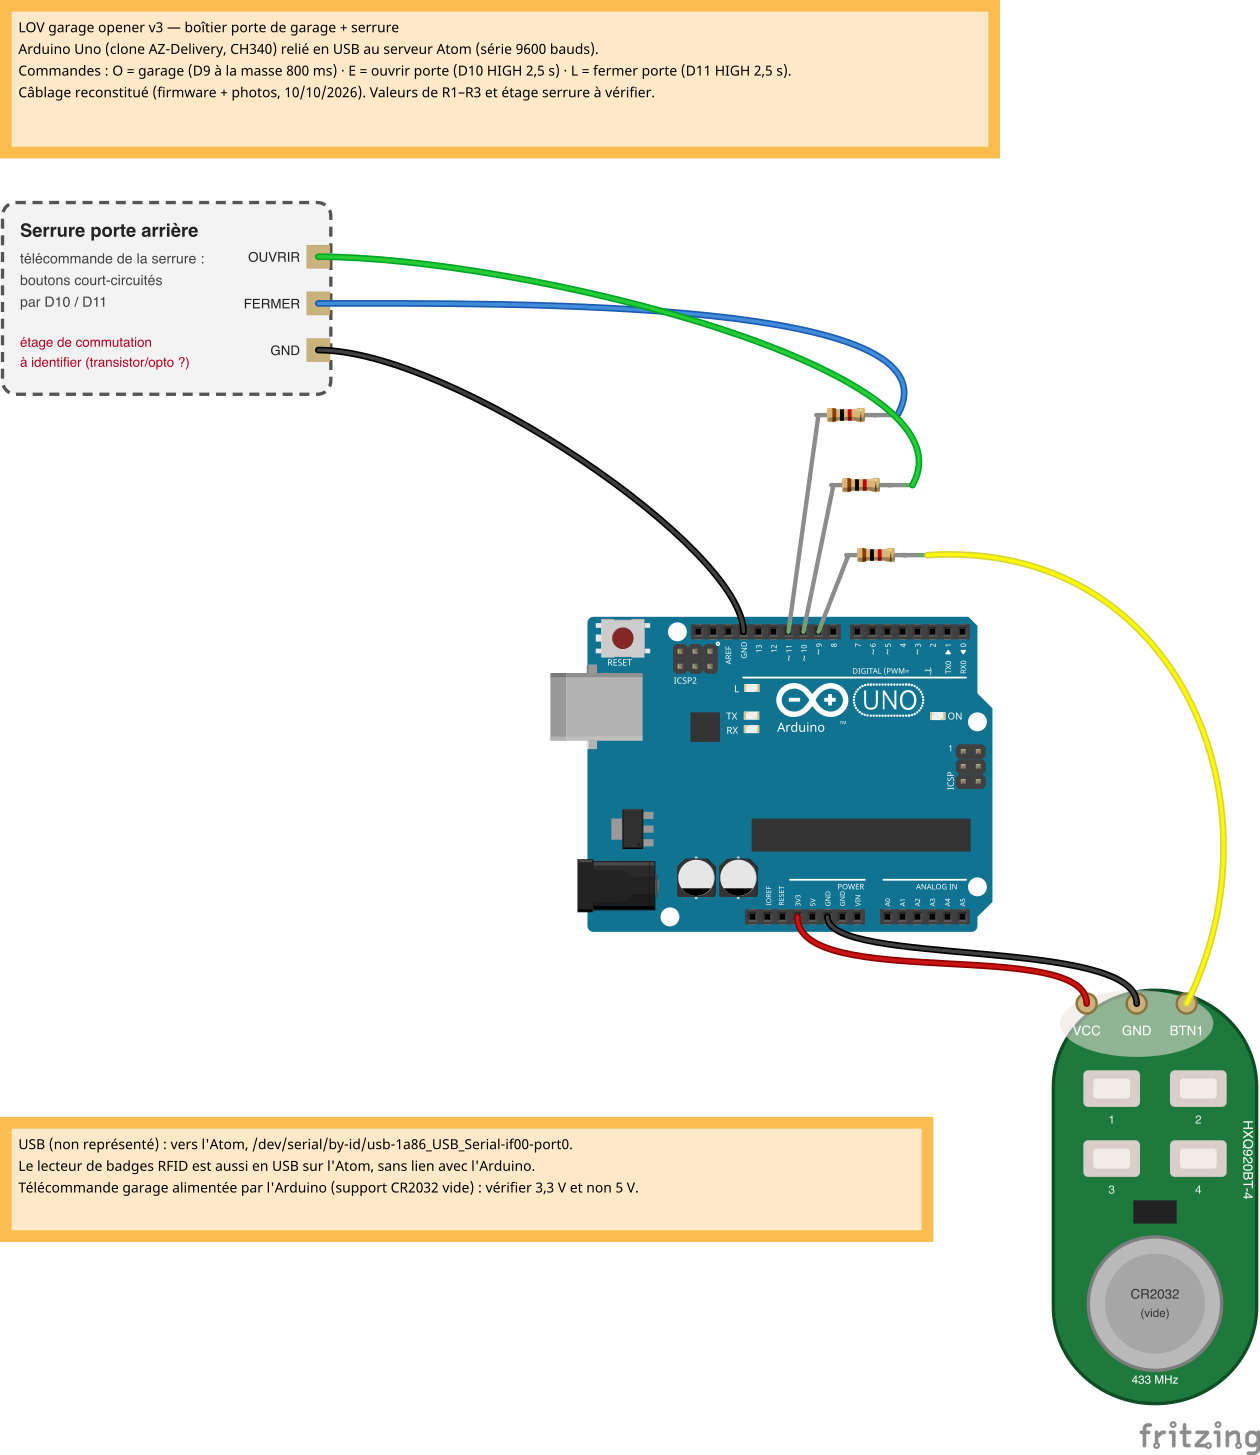
Schéma Fritzing modifiable : boitier_garage_fritzing.zip (contient boitier-garage.fzz, à ouvrir avec Fritzing)


| Broche Arduino | Fonction | Fonctionnement |
|---|---|---|
| D9 | Bouton de la télécommande du garage | Mise à la masse pendant 800 ms = appui (ouvre ou ferme) |
| D10 | Télécommande de la serrure : ouvrir | Impulsion 5 V de 2,5 s |
| D11 | Télécommande de la serrure : fermer | Impulsion 5 V de 2,5 s |
| USB | Liaison avec l'Atom | Série 9600 bauds, puce CH340 |
La télécommande du garage (PCB vert HXQ920BT-4) n'a plus de pile : elle est alimentée par l'Arduino. Les boutons de la télécommande de la serrure sont court-circuités par D10 / D11.
Anciennement, un servomoteur appuyait physiquement sur le bouton de la télécommande ; il a été remplacé par la commande électrique de D9 (code servo conservé en commentaire ci-dessous).
Firmware Arduino (LOV garage opener v3)
Protocole : un caractère sur le port série (9600 bauds). O = garage, E = ouvrir la porte arrière, L = fermer la porte arrière. Tout autre caractère est ignoré. Au démarrage, l'Arduino affiche LOV garage opener v3.
#include <Servo.h>

Servo servo;

void setup() {
  pinMode(10, OUTPUT);
  digitalWrite(10, LOW);
  pinMode(11, OUTPUT);
  digitalWrite(11, LOW);

  Serial.begin(9600);
  Serial.println("LOV garage opener v3");

  /*servo.attach(9);
  servo.write(0);
  delay(400);
  servo.detach();*/
  pinMode(9, INPUT);
  digitalWrite(9, HIGH);
}

void loop() {
    int c = 0;
    c = Serial.read();
    if (c == 'O') {
      Serial.println("opening garage...");
      /*servo.attach(9);
      servo.write(30);
      delay(1000);
      servo.write(0);
      delay(400);
      servo.detach();*/
      pinMode(9, OUTPUT);
      digitalWrite(9, LOW);
      delay(800);
      pinMode(9, INPUT);
      digitalWrite(9, HIGH);
      Serial.println("done");
    } else if (c == 'E') {
      //Serial data for shorting the remote controller of backdoor
      Serial.println("opening back door...");
      digitalWrite(10, HIGH);
      delay(2500);
      digitalWrite(10, LOW);
      Serial.println("done");
    } else if (c == 'L') {
      //Serial data for shorting the remote controller of backdoor
      Serial.println("closing back door...");
      digitalWrite(11, HIGH);
      delay(2500);
      digitalWrite(11, LOW);
      Serial.println("done");
    }
}
Vérifié le 10/10/2026 : ce code correspond au firmware présent sur la carte.
Serveur (Atom)
Pré-requis :
apt install python3-flask python3-serial python3-evdev inotify-tools tmux nginx
adduser lov dialout
Fichiers dans /home/lov/garage :
| Fichier | Rôle |
|---|---|
server.py | Serveur Flask (127.0.0.1:8001) qui envoie O / E / L à l'Arduino (/dev/serial/by-id/usb-1a86_USB_Serial-if00-port0) |
gate-service.sh | Surveille rfid.log, cherche le badge dans perm.list et ouvre le garage |
rfid.py | Lit le lecteur RFID USB et ajoute chaque badge lu à rfid.log |
perm.list | Badges autorisés, une ligne ID pseudo |
rfid.log | Journal de tous les badges passés |
nginx écoute sur le port 4280 et ne transmet au serveur Flask que les URL secrètes (voir /etc/nginx/sites-enabled/default sur l'Atom — ne pas les recopier sur le wiki) :
| Route | Déclenchée par | Action | Contrôle |
|---|---|---|---|
| ouverture locale (GET) | gate-service.sh (badge de l'atom) et bouton garage du Pi de la porte | garage | aucun : réservé au réseau local |
| garage (POST) | commande slash Framateam | garage | canal garage ou canal porte |
| entrer (POST) | commande slash Framateam | ouvre la porte arrière + message « X a ouvert le local » | canal porte |
| sortir (POST) | commande slash Framateam | ferme la porte arrière + message « X a fermé le local » | canal porte |
Code du serveur (server.py)
Version en service sur l'atom (/home/lov/garage/server.py). Les chemins d'URL et les identifiants de canaux Framateam sont secrets : ils sont remplacés ci-dessous par <chemin-…> et <id-canal-…>. Les vraies valeurs sont dans le fichier sur l'atom.
from flask import Flask, request, jsonify
app = Flask(__name__)
import serial

ARDUINO = '/dev/serial/by-id/usb-1a86_USB_Serial-if00-port0'
GARAGE_CHANNEL = '<id-canal-garage>'
PORTE_CHANNEL = '<id-canal-porte>'

def send_command(c):
    try:
        with serial.Serial(port=ARDUINO, baudrate=9600) as f:
            banner = f.readline().decode('ascii')
            if 'LOV' not in banner:
                return "didn't find the garage opener banner"
            f.write(c)
            f.flush()
            resp = f.readline().decode('ascii')
            return "\n".join((banner, resp))
    except serial.serialutil.SerialException as e:
        return str(e)

# uncondtionnally open the garage (for local usage)
@app.route('/<chemin-local>', methods=['GET'])
def local_open():
    return send_command(b'O')

@app.route('/<chemin-garage>', methods=['POST'])
def open():
    user_name = request.form.get('user_name', 'unknown user')
    channel_id = request.form.get('channel_id', '')
    if channel_id != GARAGE_CHANNEL and channel_id != PORTE_CHANNEL:
        return "this is not the command you are looking for"
    return send_command(b'O')

@app.route('/<chemin-entrer>', methods=['POST'])
def enter():
    user_name = request.form.get('user_name', 'unknown user')
    channel_id = request.form.get('channel_id', '')
    if channel_id != PORTE_CHANNEL:
        return "this is not the command you are looking for"
    r = send_command(b'E')
    return jsonify({
        "response_type": "ephemeral",
        "text": r,
        "extra_responses": [{
            "response_type": "in_channel",
            "text": "%s a ouvert le local" % user_name,
            "channel_id": "<id-canal-annonces>"
        }]
    })

@app.route('/<chemin-sortir>', methods=['POST'])
def leave():
    user_name = request.form.get('user_name', 'unknown user')
    channel_id = request.form.get('channel_id', '')
    if channel_id != PORTE_CHANNEL:
        return "this is not the command you are looking for"
    r = send_command(b'L')
    return jsonify({
        "response_type": "ephemeral",
        "text": r,
        "extra_responses": [{
            "response_type": "in_channel",
            "text": "%s a fermé le local" % user_name,
            "channel_id": "<id-canal-annonces>"
        }]
    })

if __name__ == '__main__':
    app.run(host='127.0.0.1', port=8001)
Fonctionnement :
send_command©ouvre le port série de l'Arduino. L'ouverture redémarre l'Arduino, qui envoie sa bannièreLOV garage opener v3: le serveur la lit pour vérifier qu'il parle bien au boîtier, envoie la lettre (O,EouL) puis lit la réponse (opening …). Compter environ 2 secondes par commande.local_open(GET) : ouvre le garage sans aucune vérification. Elle est appelée par le lecteur de badges de l'atom et par le bouton garage du Raspberry Pi de la porte (gatepi).open,enter,leave(POST) : appelées par les commandes slash de Framateam. Mattermost envoieuser_nameetchannel_id; la commande n'est acceptée que depuis les canaux prévus.enteretleaverépondent en JSON : un message visible seulement par l'auteur (ephemeral) et une annonce publique « X a ouvert / fermé le local » dans le canal d'annonces.- Le serveur n'écoute que sur
127.0.0.1:8001: c'est nginx (port 4280) qui le rend joignable, uniquement pour les quatre chemins prévus.
Code du lecteur de badges (gate-service.sh)
#!/bin/bash

cd $(dirname "$0")
LOG=./rfid.log

(while true ; do python3 rfid.py ; sleep 1 ; done) &

validate_id() {
	awk "/^$1 / { print \$2 }" ./perm.list
}

while true; do
	inotifywait -qq -e modify "$LOG"
	date
	l=$(tail -n 1 "$LOG")
	if ! egrep -q '^[0-9A-Z]{8}' <<< "$l" ; then
		echo "invalid read: $l"
		continue
	fi
	c=$(cut -d ' ' -f 2 <<< "$l")
	name=$(validate_id "$c")
	if [ -z "$name" ] ; then
		echo "unauthorized code $l"
		continue
	fi
	echo "identified $name, opening garage..."
	curl http://192.168.42.1:4280/<chemin-local> || true
done
Fonctionnement :
- lance
rfid.pyen boucle (il redémarre tout seul si le lecteur est débranché puis rebranché) ; rfid.pylit le lecteur USB, qui se comporte comme un clavier, convertit le numéro du badge au format de l'ancien lecteur (8 caractères) et ajoute une ligne àrfid.log;- à chaque nouvelle ligne de
rfid.log(surveillée parinotifywait), le script cherche l'identifiant dansperm.list; - si le badge est autorisé, il appelle la route locale du serveur (
<chemin-local>) : le garage s'ouvre.
Lancement au démarrage, dans /etc/rc.local :
tmux new -s garage -d 'sudo -u lov -g lov /usr/bin/python3 /home/lov/garage/server.py'
tmux new -s rfid -d /home/lov/garage/gate-service.sh
Pour voir ce qui se passe : sudo tmux attach -t garage ou sudo tmux attach -t rfid (sortir avec Ctrl-B puis D).
Ajouter un badge
- Passer le badge sur le lecteur.
- Sur l'Atom :
tail ~/garage/rfid.log→ noter le 2e champ (8 caractères, ex.A1B2C3D4). - Ajouter la ligne
<ID> <pseudo>dans~/garage/perm.list. C'est pris en compte immédiatement.
Dépannage
didn't find the garage opener banner: l'Arduino ne répond pas → vérifier le câble USB, puisscreen /dev/serial/by-id/usb-1a86_USB_Serial-if00-port0 9600doit afficher la bannière.could not open port: Arduino débranché (ls /dev/serial/by-id/).- Le badge ne fait rien : lecteur débranché (
lsusb), ou badge absent deperm.list. - L'Arduino répond
donemais la porte ne bouge pas : vérifier la télécommande (alimentation, bouton) —doneveut dire « impulsion envoyée », pas « porte ouverte ».
Documentation technique détaillée (rétro-ingénierie, schéma, sauvegarde du firmware) : dépôt AdminLova, docs/boitier-garage/.